Camera Vision
Camera vision (lebih umum disebut machine vision di lingkungan industri) adalah teknologi yang menggabungkan perangkat keras optik dan perangkat lunak pengolahan citra agar mesin atau komputer dapat "melihat", menganalisis, dan mengambil keputusan secara otomatis berdasarkan gambar yang ditangkap.
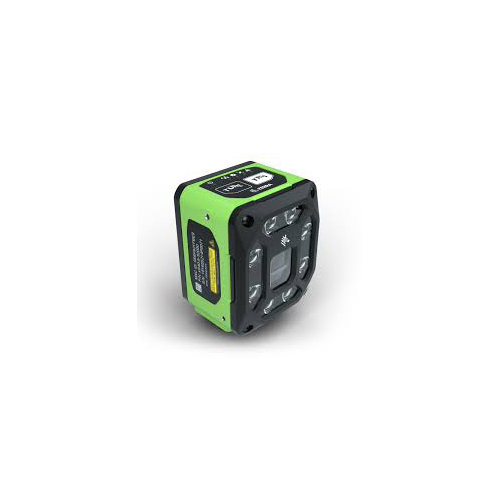
Camera vision (lebih umum disebut machine vision di lingkungan industri) adalah teknologi yang menggabungkan perangkat keras optik dan perangkat lunak pengolahan citra agar mesin atau komputer dapat "melihat", menganalisis, dan mengambil keputusan secara otomatis berdasarkan gambar yang ditangkap.
Berbeda dengan kamera standar atau CCTV yang sekadar menangkap gambar untuk dilihat manusia, kamera vision dirancang murni untuk mengekstraksi data matematis dan geometris dari sebuah objek untuk keperluan otomasi, inspeksi, dan Automatic Identification and Data Capture (AIDC).
Berikut adalah anatomi dan cara kerja sistem vision di ranah industri:
1. Komponen Utama
- Sensor & Lensa: Menggunakan sensor CMOS resolusi tinggi yang mampu menangkap puluhan hingga ratusan frame per detik (FPS) tanpa motion blur pada objek yang bergerak cepat (misalnya di atas conveyor).
- Pencahayaan (Lighting): Elemen paling krusial. Sistem vision sering menggunakan lampu ring, backlight, atau coaxial LED khusus untuk menghilangkan bayangan dan menonjolkan fitur atau cacat pada objek yang akan diinspeksi.
- Vision Processor / Controller: Perangkat keras komputasi yang menjalankan algoritma pencocokan pola (pattern matching), pengukuran tepi (edge detection), atau pembacaan karakter (OCR).
2. Arsitektur Sistem (Berdasarkan Pemrosesan)Di lapangan, perangkat keras vision umumnya terbagi menjadi dua kategori utama:
- Smart Camera: Seluruh komponen (sensor, lensa, lampu, dan prosesor) terintegrasi dalam satu housing yang ringkas. Kamera ini langsung mengolah gambar secara internal dan mengirimkan hasil keputusannya. Contoh di industri: Hikrobot SC series (seperti SC3016) atau seri Keyence VS.
- Controller-Based Vision: Menggunakan unit pemrosesan sentral (Vision Controller) terpisah yang dihubungkan ke beberapa kamera pasif. Sistem ini menangani komputasi tingkat tinggi dan inspeksi multi-sudut yang sangat kompleks. Contoh ekosistem: Keyence CV-X atau XG-X series.
3. Workflow Interaksi dan Integrasi TriggerSistem vision jarang bekerja sendiri; ia sangat bergantung pada ekosistem otomasi (mikrokontroler, PLC, atau server). Siklus kerjanya adalah:
- Triggering: Kamera menerima sinyal trigger untuk mengambil gambar. Sinyal ini sering kali datang dari sensor fisik (seperti sensor jarak laser Time-of-Flight VL6180X atau ultrasonik) yang diproses oleh mikrokontroler (misalnya Arduino) dan dikirim ke kamera via koneksi jaringan (TCP/IP) atau pin I/O fisik.
- Acquisition & Processing: Kamera menangkap gambar dan mengeksekusi algoritma (mencari keberadaan komponen, membaca barcode, mengukur jarak piksel).
- Output Data: Kamera mengirimkan hasil (misal: koordinat X/Y, string barcode, atau status Pass/Fail) kembali ke sistem Warehouse Management System (WMS) atau aplikasi berbasis C#/PHP melalui komunikasi TCP socket atau serial.
4. Aplikasi Utama dalam Logistik (WMS) & Manufaktur
- AIDC Lanjutan: Membaca puluhan barcode 1D/2D yang acak di dalam satu palet atau keranjang secara bersamaan dalam hitungan milidetik.
- Optical Character Recognition (OCR): Membaca teks cetak (seperti nomor batch atau tanggal kedaluwarsa) pada packaging dan memverifikasinya ke dalam database.
- Inspeksi Kualitas (Vision Inspection): Mengecek apakah isi kotak sudah lengkap, posisi label sudah presisi, atau mendeteksi kecacatan bentuk (anomali) sebelum barang masuk ke area inbound/outbound.
- Teknologi ini mengubah apa yang sebelumnya membutuhkan mata manusia menjadi data digital yang dapat diukur secara konsisten, tanpa terpengaruh kelelahan fisik.